全位置自动焊接设备解析 磁力管道焊接小车与环缝摆动焊接机器人技术
在大型罐体制造、管道安装以及钢结构工程中,环缝焊接一直是工作量最大且质量要求最高的工序之一。传统的人工焊接不仅劳动强度大,且难以保证焊缝的一致性。为此,以磁力管道自动焊接小车和环缝摆动焊接机器人为代表的全位置自动焊接设备,正逐渐成为罐体环缝焊接的核心装备。
一、磁力管道自动焊接小车的工作原理与特点
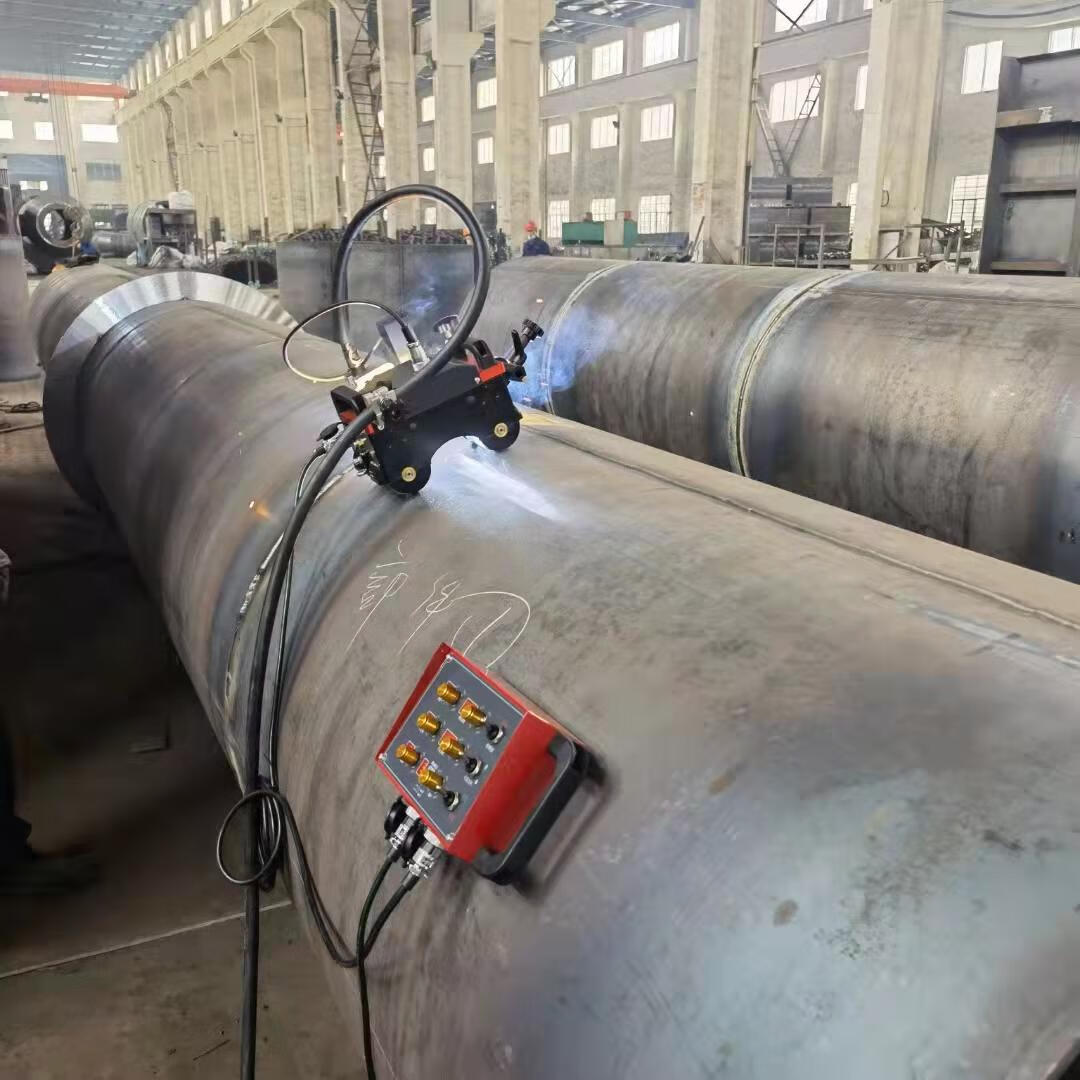
磁力管道自动焊接小车是一种借助永磁体或电磁体吸附于导磁管道或罐体表面的行走机构。其核心包括磁力行走机构、焊枪夹持调节机构、摆动器以及控制模块。作业时,小车通过磁力轮紧紧贴合罐体或管道外壁,沿环绕方向稳步行进,同时焊枪在摆动器的驱动下做横向或复合摆动,实现多层多道焊接。
其突出优势有:
- 吸附稳定,自重小:避免了高空作业搭建轨道脚手架的繁琐与危险;
- 适配性强:可适用于碳钢、低合金钢等导磁材料罐体的平、立、横、仰全位置焊接;
- 调节灵活:焊枪的空间位置、工作角度和摆动模式均可实现在线微调,以适应不同直径的罐体环缝。
二、二保焊接与环缝工艺的结合
二保焊(CO₂气体保护焊)由于其熔深好、生产效率高、成本相对较低,在大型罐体环缝焊接中应用非常广泛。当磁力小车或摆动焊接机器人搭载二保焊系统时,需重点解决好以下几个工艺匹配问题:
- 焊丝对准及干伸长度:运动过程中由于罐体圆度或表面高低差,精确的焊枪高度跟踪至关重要,现代设备通常集成弧压反馈或激光跟踪模块;
- 摆动参数匹配:针对不同坡口形式和板厚,合理设定摆动频率、摆幅以及边缘停留时间,确保坡口两侧熔合良好;
- 焊接电流与行走速度协同:使熔敷金属与两边母材充分熔合,避免产生咬边、未熔合等缺陷。
三、摆动焊接实现的工艺价值
所谓“全位置摆动焊接”,是在小车行走或机器人动作的基础上叠加横向摆动。其主要价值体现在:
- 改善焊缝成形:在横向摆动中可以保证热量沿宽度方向的分布,减少平面余高突出现象;
- 提升熔池镇静作用:适当的摆动频率更利于气体析出,对防止气孔有切实帮助;
- 控制热输入均匀:在环缝变位置爬坡和高点焊接时等,通过变姿态联动控制摆幅匹配坡口要求。
四、作为机器人自动化应用的适配性
尽管名义往往称之为“自动焊接小车”,但当其联动专用控制软件、角度传感器与焊接参数专家库之后,已经在很多场合可以列入轨道式环缝焊接机器人的范畴。功能体现在:人机界面让操作人员可以实现存储焊接工艺参数、故障诊断与检验轨迹重现准备。相比全自由度机械臂,这种磁力吸附回转的管道环缝焊接专机拥有结构精简、快速组装以及高性价比交付的特点,越来越多的罐体制造厂家开始向这种半柔性、高鲁棒性的机器人方向倾斜。
从机械化轻便磁力小车到附带摆动器数字协同焊接装置,罐体环缝自动化水平的提高,充分展现了新一代全位置焊接机器人为节省制造成本、改善焊工安全条件和稳定质量的鲜明价值红利。面对合金高强钢和更大厚度筒节的普通碳钢结构件环缝焊接,全位置的磁力平台机器人的柔性焊接方案已是有效解决选项清单里很重要的之一。
如若转载,请注明出处:http://www.pjhjx.com/product/39.html
更新时间:2026-10-15 19:06:20